3D视觉感知进为机器人定位导航、避障、运动规划、目标抓取及精准操作等功能的决策与运动控制提供依据,而非仅通过相机获取图像信息。
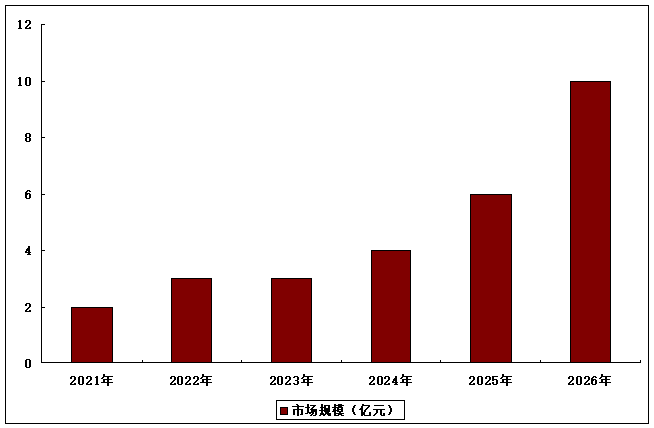
随着机器人应用规模扩大、应用场景不断丰富以及对环境感知和自主作业的要求不断提升,全球机器人3D视觉感知市场快速增长。全球机器人3D视觉感知市场规模由2021年的2亿元增长至2025年的6亿元,复合年增长率为33.9%。在具身智能机器人规模化部署及应用场景范围拓展的带动下,预计全球机器人3D视觉感知市场规模到2026年达到10亿元。
机器人3D视觉感知市场驱动因素
机器人市场持续扩张,带动3D视觉感知产品需求快速增长。随着具身智能机器人及商用服务机器人持续快速发展,机器人出货量及应用场景持续增加,对环境感知、空间理解、导航、避障及精细操作的需求随之提升,进而推动3D视觉感知产品的搭载量及出货量增长。
任务复杂度提升,推动单机3D视觉感知产品的搭载量及价值增加。机器人应用正由标准化、结构化场景向更复杂、动态及非结构化环境延伸,对感知范围、精度、实时性及空间理解能力提出更高要求,推动单台机器人部署的3D视觉感知产品数量增加,从而提升单机感知系统价值。
多模态感知日益普及,提升机器人的环境理解及交互能力。机器人3D视觉感知正由单纯依赖视觉信息向视觉、触觉感知、惯性感知及其他模态的多模态信息协同演进。融合该等数据类型,可增强机器人对空间环境、物体状态及交互过程的理解,从而,提升其在复杂场景中的感知稳定性、决策准确性及任务执行能力。